هٿ جي پوز جي تشريح هڪ اهڙو عمل آهي جنهن ۾ اهو ليبل ڪيو ويندو آهي ته هڪ هٿ ۽ ان جون آڱريون وڊيو جي هر فريم تي ڪيئن هلن ٿيون، ته جيئن روبوٽ مهارت سان، انسان وانگر هٿ چراند سکي سگهن. اڄ جا روبوٽ هڪ دٻي کي هلائي، رول ڪري ۽ پڪڙي سگهن ٿا. جنهن شيءِ سان اهي اڃا تائين جدوجهد ڪن ٿا اها آهي ننڍيون شيون - قميص کي بٽڻ لڳائڻ، ڪيبل کي ڌاڳو ڏيڻ، هڪ انگور کي ڪٽڻ کان سواءِ کڻڻ. شيپ تي، اسان اهو هر روز ڏسون ٿا: جسماني AI جو ڏکيو حصو روبوٽ کي حرڪت ڪرڻ نه سيکاري رهيو آهي، اهو ان جي هٿن کي برتاءُ ڪرڻ سيکاري رهيو آهي. ۽ اهو ان جي پويان هٿ جي پوز ڊيٽا جي معيار تي اچي ٿو.
هي پوسٽ خاص طور تي هٿن تي گهري وڃي ٿي. جيڪڏهن توهان پهرين وسيع تصوير چاهيو ٿا، ته پوءِ روبوٽ ٽريننگ ڊيٽا ۽ هٿرادو ڊيٽاسيٽس لاءِ اسان جي گائيڊ سان شروع ڪريو - هي ان ڪهاڻي جو مهارت وارو باب آهي.
روبوٽ جي هٿ چراند ۾ مهارت اصل رڪاوٽ ڇو آهي؟
مهارت هڪ رڪاوٽ آهي ڇاڪاڻ ته سخت حرڪت وڏي حد تائين حل ٿي ويندي آهي ۽ آڱرين تي نفيس ڪنٽرول نه هوندو آهي. هڪ روبوٽ کي گريپر تائين پهچڻ ۽ بند ڪرڻ سيکاري سگهجي ٿو. ان کي ٻن آڱرين جي وچ ۾ قلم کي رول ڪرڻ سيکارڻ، يا ڪم جي وچ ۾ اسڪرو ڊرايور کي ٻيهر گرفت ۾ رکڻ، هڪ مختلف چئلينج آهي - ۽ اهو مڪمل طور تي ڊيٽا تي منحصر آهي جيڪو پڪڙي ٿو ته آڱريون اصل ۾ ڪيئن حرڪت ڪن ٿيون.
هتي اسان جي گراهڪن کي ان جي وضاحت ڪرڻ جو سادو طريقو آهي:
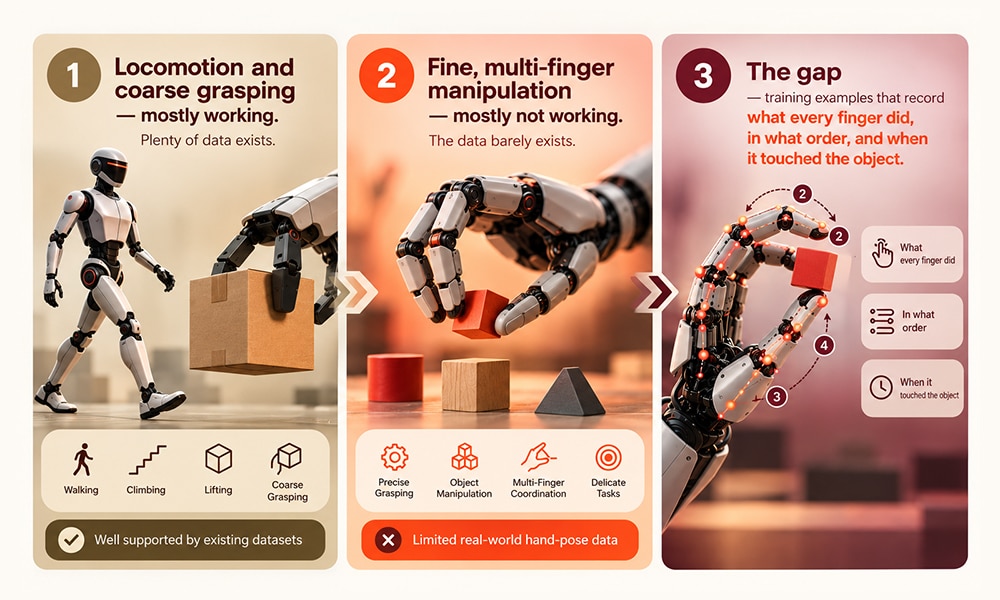
حرڪت ۽ سخت گرفت — گهڻو ڪري ڪم ڪندڙ. ڪافي ڊيٽا موجود آهي.
سٺي، گھڻن آڱرين سان هٿ چراند — گهڻو ڪري ڪم نه ڪري رهيو آهي. ڊيٽا مشڪل سان موجود آهي.
خال — تربيتي مثال جيڪي رڪارڊ ڪن ٿا هر آڱر ڇا ڪيو، ڪهڙي ترتيب ۾، ۽ ڪڏهن ان شيءِ کي ڇُهيو.
اها آخري سٽ بلڪل اها آهي جيڪا هٿ جي پوز جي تشريح پيدا ڪري ٿي. ان کان سواءِ، هڪ روبوٽ جوتن جي فيت کي سڃاڻي سگهي ٿو پر ان کي خبر ناهي ته هڪ ڪيئن ڳنڍجي.
هٿ جي پوز جي تشريح ڇا آهي، بلڪل؟
هٿ جي پوز اينوٽيشن ڪي پوائنٽ اينوٽيشن جو هڪ روپ آهي جنهن ۾ هٿ جا جوڙا - آڱرين جا حصا، آڱرين جا نشان، ۽ کلائي - ڪلپ جي هر فريم ذريعي نشان لڳل ۽ ٽريڪ ڪيا ويندا آهن. اهو هٿ جي عام وڊيو کي حرڪت جي هڪ صاف، منظم رڪارڊ ۾ تبديل ڪري ٿو جنهن مان هڪ ماڊل سکي سگهي ٿو.
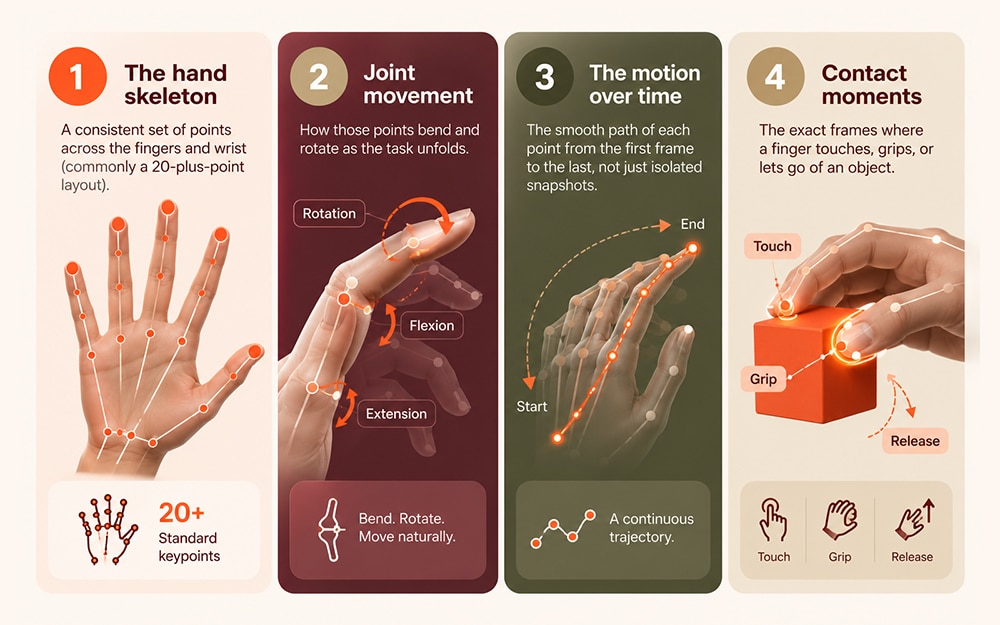
عملي طور تي، اسان جون ٽيمون هر هٿ تي چار شيون ليبل ڪن ٿيون:
هٿ جو ڍانچو - آڱرين ۽ کلائي تي پوائنٽن جو هڪجهڙائي وارو سيٽ (عام طور تي 20 کان وڌيڪ پوائنٽن جو لي آئوٽ).
گڏيل حرڪت - ڪم جي سامهون اچڻ سان اهي نقطا ڪيئن موڙ ۽ گھمندا آهن.
وقت سان گڏ حرڪت — پهرين فريم کان آخري تائين هر نقطي جو هموار رستو، صرف الڳ ٿيل سنيپ شاٽ نه.
رابطي جا لمحا - بلڪل اهي فريم جتي آڱر ڪنهن شيءِ کي ڇُهي ٿي، پڪڙي ٿي، يا ڇڏي ٿي.
اها چوٿين شيءِ آهي جتي مهارت رهي ٿي. ڪو به ماڻهو نشان لڳائي سگهي ٿو ته هٿ ڪٿي آهي؛ قدر ڪيئن ۽ ڪڏهن کي پڪڙڻ ۾ آهي.
مهارت جي تشريح معياري ڪي پوائنٽ تشريح کان ڪيئن مختلف آهي؟
مهارت جي تشريح هڪ اهم نقطي جي تشريح آهي جيڪا تمام گهڻي بلند بار تي رکيل آهي. معياري اهم نقطي جي ڪم جو جواب آهي "هٿ ڪٿي آهي؟" مهارت جي تشريح جو جواب آهي "هر آڱر ڇا ڪيو، ڪهڙي ترتيب ۾، ۽ ڪڏهن رابطو ڪيو؟" - اهو واحد نسخو آهي جنهن تي هڪ هٿرادو ماڊل اصل ۾ تربيت ڪري سگهي ٿو.
هٿ سان پوز ڏيڻ واري تشريح انساني وڊيو کي روبوٽ مهارت ۾ ڪيئن بدلائي ٿي؟
هٿ جي پوز جي تشريح سستي انساني وڊيو ۽ مهانگي روبوٽ مظاهرن جي وچ ۾ پل آهي. ري ٽارگيٽنگ اهو قدم آهي جيڪو هڪ شخص جي ليبل ٿيل هٿ جي حرڪتن کي روبوٽ جي هٿ تي نقشي ۾ آڻيندو آهي، تنهنڪري هڪ انساني مظاهرو ڪجهه اهڙو بڻجي ويندو آهي جيڪو روبوٽ ڪاپي ڪري سگهي ٿو. ماڻهن کي فلمائڻ آسان ۽ اسڪيلبل آهي؛ حقيقي روبوٽ مظاهرن کي پڪڙڻ سست ۽ مهانگو آهي - تنهن ڪري هوشيار رستو اسان کان روبوٽس کي سيکارڻ آهي.
اسان گراهڪن لاءِ جيڪو وهڪرو هلائيندا آهيون اهو هن طرح نظر اچي ٿو:
دفتر — ڪنهن ڪم ڪندڙ شخص جي پهرين شخص ("منهنجا هٿ ڇا ڏسن ٿا") وڊيو کي پڪڙيو.
تشريح - آڱرين جي مڪمل حرڪت کي بحال ڪرڻ لاءِ هر فريم تي هٿ جي پوز کي نشان لڳايو.
ٻيهر نشانو بڻايو — روبوٽ جي هٿ تي ان حرڪت جو نقشو ٺاھيو ته جيئن اهو عمل کي ٻيهر پيدا ڪري سگهي.
هڪ مفيد مثال: باورچی خانه جي روبوٽ کي انڊا ڀڃڻ سيکارڻ لاءِ، توهان کي مشق ڪندڙ هزارين روبوٽس جي ضرورت ناهي. توهان کي انڊا ڀڃڻ وارن ماڻهن جي صاف، سٺي ليبل ٿيل وڊيو جي ضرورت آهي - تشريح اهو آهي جيڪو ان فوٽيج کي سيکارڻ لائق بڻائي ٿو.
مهارت سان ڪيل ڊيٽا اصل ۾ ڪٿي استعمال ٿيندو آهي؟
مهارت جو ڊيٽا ڪنهن به مشين کي جسماني دنيا کي احتياط سان سنڀالڻ لاءِ ڪٿي به اهميت رکي ٿو. هي اهو حصو آهي جيڪو گهڻا جائزو ڇڏي ويندا آهن، تنهنڪري اهو ڪنڪريٽ هجڻ جي لائق آهي. هٿ جي پوز ۽ مهارت جي تشريح فيڊز:
انسان نما ۽ گهر وارا روبوٽ - ڪپڙن کي فولڊ ڪرڻ، ڊش واشر لوڊ ڪرڻ، روزمره جي شين کي سنڀالڻ جيڪي هر شڪل ۾ اچن ٿيون.
گودام ۽ پرچون خودڪار - ڪنهن نازڪ شيءِ کي شيلف مان ڪڍڻ بغير ان کي نقصان پهچائڻ، يا مخلوط شين کي احساس جي لحاظ کان ترتيب ڏيڻ.
صحت جي سار سنڀال ۽ مددگار روبوٽڪس - بحالي جا آلات ۽ مددگار هٿ جيڪي ماڻهن جي چوڌاري نرميءَ سان حرڪت ڪن.
پيداوار ۽ مرمت - اوزارن جو استعمال، ڪيبل روٽنگ، ۽ ننڍين حصن جي اسيمبلي جتي ٿلهي گرفت سان ڪم نه ٿيندو.
اي آر/وي آر ۽ پائڻ لائق شيون - قدرتي هٿ سان رابطو، اشارو ڪنٽرول، ۽ هٿ سان ٽريڪنگ انٽرفيس.
عام موضوع: هر هڪ تربيتي ڊيٽا کان سواءِ ناڪام ٿئي ٿو جيڪو آڱرين جي نفيس حرڪت کي پڪڙي ٿو. اها ضرورت آهي جنهن کي پورو ڪرڻ لاءِ شيپ جي حرڪت، پوز، ۽ مهارت جو ڪم ٺاهيو ويو آهي.
مهارت جو ڊيٽا ڪيترو وڏو هجڻ گهرجي - ۽ ڪيترو سٺو؟
پيمانو اهم آهي، پر معيار وڌيڪ اهم آهي. پيمانو کي نظر ۾ رکڻ لاءِ، 2025 ۾ شايع ٿيل هڪ تاريخي ريسرچ ڊيٽاسيٽ 194 روزمره جي ڪمن ۾ هٿ جي ٽريڪنگ سان گڏ 829 ڪلاڪن جي پهرين شخص جي هٿ جي ڦيرڦار واري وڊيو گڏ ڪئي - ان جي ليکڪن پاران پنهنجي قسم جي سڀ کان وڏي مهارت واري هٿ جي ڀڃڪڙي ڊيٽاسيٽ جي طور تي بيان ڪيو ويو آهي ( ايپل مشين لرننگ ريسرچ، 2025 ). اهو ئي رخ آهي جنهن طرف فيلڊ وڃي رهيو آهي: وڏو، ڀرپور ليبل ٿيل، ڪم ۾ متنوع.
پر صرف حجم هڪ سٺي روبوٽ کي تربيت نٿو ڏئي. شيپ ۾ اسان جي تجربي ۾، گهڻيون مهارت جون ناڪاميون ليبل جي معيار سان ملن ٿيون ، ڊيٽاسيٽ سائيز سان نه. ڏکيا مسئلا عملي آهن:
لڪيل آڱريون - هٿ مسلسل پاڻ کي ۽ انهن شين کي ڍڪيندا آهن جيڪي اهي رکندا آهن.
هڪجهڙيون آڱريون — هڪ آڱر کي پاڙيسري طور غلط ليبل ڪرڻ آسان آهي.
تيز حرڪت — تيز حرڪتون انهن فريمن کي ڌُنڌليون ڪن ٿيون جيڪي تمام گهڻي اهميت رکن ٿيون.
وقت سان گڏ مطابقت - هڪ لرزندڙ جوائنٽ ليبل سڄي حرڪت جي ترتيب کي خراب ڪري سگهي ٿو.
اهو ئي سبب آهي جو شيپ ۾ هر مهارت وارو منصوبو تربيت يافته، انساني-ان-دي-لوپ ٽيمن ۽ هڪ گھڻ-اسٽيج معيار جي عمل ذريعي هلندو آهي - پهرين پاس جي تصديق، گولڊ-معياري سيٽ جي خلاف ڪيليبريشن، ۽ هڪ آخري رليز جائزو - انٽر اينوٽيٽر معاهدي ۽ هر منصوبي لاءِ مقرر ڪيل ڪم جي مخصوص قبوليت جي حد سان. صاف ڊيٽا هڪ روبوٽ کان سستو آهي جيڪو غلط حرڪت سکي ٿو.
شيپ ڪيئن مدد ڪري ٿو
شيپ تي، اسان مڪمل سفر سنڀاليندا آهيون - پهرين شخص ۽ انساني مظاهري جي وڊيو گڏ ڪرڻ کان وٺي، صحيح هٿ جي پوز ۽ مهارت جي ليبلنگ تائين، ٻيهر ٽارگيٽ ڪرڻ لاءِ تيار ڊيٽا تائين جيڪو توهان جي ٽيم تربيت ڏئي سگهي ٿي. اهو سڀ ڪجهه انٽرپرائز گريڊ سيڪيورٽي (ISO 27001 ۽ SOC 2 ٽائپ II) جي تحت هڪ منظم، جانچيل ورڪ فورس پاران پهچايو ويندو آهي.
هٿ جي پوز جي تشريح هڪ وڊيو جي هر فريم ۾ هٿ جي جوڑوں - گوڏن، آڱرين جي حصن، آڱرين جي پورن ۽ کلائي جي ليبلنگ آهي. اهو منظم ڊيٽا ٺاهي ٿو جيڪو روبوٽس ۽ اي آءِ ماڊلز کي سيکاري ٿو ته هٿ وقت سان گڏ شين کي ڪيئن حرڪت ۽ هٿ ڪري ٿو.
مهارت جي تشريح معياري ڪي پوائنٽ تشريح کان ڪيئن مختلف آهي؟
معياري ڪي پوائنٽ تشريح 2D ۾ هڪ هٿ جي جڳهه کي نشان لڳائي ٿي، فريم جي فريم سان. مهارت جي تشريح وقت سان گڏ کوٽائي، هموار حرڪت، ۽ ليبل ٿيل رابطي جا لمحا شامل ڪري ٿي - ڊيٽا پيدا ڪندي جيڪا هڪ روبوٽ اصل ۾ نفيس، گھڻن آڱرين جي هٿرادو سکڻ لاءِ استعمال ڪري سگهي ٿي.
هٿ جي پوز ڊيٽا ۾ ٻيهر ٽارگيٽ ڪرڻ ڇا آهي؟
ري ٽارگيٽنگ هڪ شخص جي ليبل ٿيل هٿ جي حرڪتن کي روبوٽ جي هٿ تي نقشو ڪري ٿي، تنهنڪري هڪ انساني مظاهرو هڪ اهڙو عمل بڻجي ويندو آهي جيڪو روبوٽ ٻيهر پيدا ڪري سگهي ٿو. اهو ڪيئن گهڻي انساني وڊيو کي ناياب، قيمتي روبوٽ ٽريننگ ڊيٽا ۾ تبديل ڪيو ويندو آهي.
مهارت ڇو روبوٽ جي ڪم کي محدود ڪري ٿي؟
مهارت روبوٽس کي محدود ڪري ٿي ڇاڪاڻ ته هلڻ ۽ سادو گرفت جهڙا مشڪل ڪم وڏي پيماني تي حل ٿي ويندا آهن، جڏهن ته آڱرين جي نفيس ڪنٽرول - هڪ اوزار کي ٻيهر گرفت ڪرڻ، هڪ نازڪ شيءِ کي هٿ ڪرڻ - ۾ تربيتي ڊيٽا جي کوٽ آهي جيڪا آڱرين جي حرڪت کي پڪڙي ٿي. هٿ جي پوز جي تشريح گم ٿيل سگنل فراهم ڪري ٿي.
ڪهڙيون صنعتون مهارت جي ڊيٽا استعمال ڪن ٿيون؟
هيومنائيڊ ۽ هوم روبوٽڪس، گودام ۽ پرچون آٽوميشن، صحت جي سار سنڀال ۽ مددگار روبوٽ، پيداوار ۽ مرمت، ۽ اي آر/وي آر هٿ سان رابطو سڀ حقيقي دنيا جي شين کي محفوظ ۽ صحيح طور تي سنڀالڻ لاءِ مهارت جي ڊيٽا تي ڀاڙين ٿا.
ڇا ڊيٽاسيٽ جي سائيز يا ليبل جي معيار وڌيڪ اهميت رکي ٿي؟
ٻئي اهم آهن، پر ليبل جي معيار عام طور تي نتيجو طئي ڪري ٿي. وڏا ڊيٽاسيٽ مدد ڪن ٿا، پر گهڻيون مهارت جون ناڪاميون غير مطابقت رکندڙ يا غلط هٿ جي ليبلن ڏانهن واپس وينديون آهن - اهو ئي سبب آهي ته شيپ سخت، انساني-ان-دي-لوپ معيار ڪنٽرول سان اسڪيل ڪري ٿو.
ڇا شيپ پهرين شخص جي هٿ واري وڊيو گڏ ڪري ۽ ليبل ڪري سگهي ٿو؟
ها. شيپ پهرين شخص ۽ انساني مظاهري جي وڊيو گڏ ڪري ٿو ۽ ان جي تشريح ڪري ٿو، ISO 27001 ۽ SOC 2 ٽائپ II ڪنٽرولز جي تحت صحيح، ٻيهر ٽارگيٽ ڪرڻ لاءِ تيار هٿ سان پوز ڊيٽا پيدا ڪري ٿو.
ڇا توهان کي هي مضمون پسند آيو؟ وڌيڪ اپڊيٽ لاءِ لنڪڊ ان تي شيپ کي فالو ڪريو.
استعمال ڪندڙ جي مارڪيٽنگ مهم سان لاڳاپيل معلومات تي مشتمل آهي. اهي گوگل ايڊورڊس / گوگل ايڊورڊس سان شيئر ڪيا ويندا آهن جڏهن گوگل ايڊورڊس ۽ گوگل اينالائيٽڪس اڪائونٽس هڪٻئي سان ڳنڍيل هوندا آهن.
90 ڏينهن
__utma
استعمال ڪندڙن ۽ سيشن جي سڃاڻپ لاءِ استعمال ٿيندڙ ID
آخري سرگرمي کان 2 سال پوءِ
__utmt
گوگل اينالائيٽڪس سرور جي درخواستن جي تعداد جي نگراني ڪرڻ لاءِ استعمال ڪيو ويندو آهي.
10 منٽ
__utmb
نون سيشن ۽ دورن کي ڌار ڪرڻ لاءِ استعمال ڪيو ويندو آهي. هي ڪوڪي تڏهن سيٽ ڪئي ويندي آهي جڏهن GA.js جاوا اسڪرپٽ لائبريري لوڊ ٿيندي آهي ۽ ڪا به موجوده __utmb ڪوڪي نه هوندي آهي. ڪوڪي هر وقت اپڊيٽ ڪئي ويندي آهي جڏهن ڊيٽا گوگل اينالائيٽڪس سرور ڏانهن موڪلي ويندي آهي.
آخري سرگرمي کان 30 منٽ پوءِ
__utmc
صرف گوگل اينالائيٽڪس جي پراڻن ارچن ورزن سان استعمال ڪيو ويو ۽ GA.js سان نه. سيشن جي آخر ۾ نون سيشن ۽ دورن جي وچ ۾ فرق ڪرڻ لاءِ استعمال ڪيو ويو.
سيشن جو اختتام (برائوزر)
__utmz
ان ۾ ٽرئفڪ جي ذريعن يا مهم بابت معلومات شامل آهي جيڪا صارف کي ويب سائيٽ ڏانهن هدايت ڪئي. ڪوڪي تڏهن سيٽ ڪئي ويندي آهي جڏهن GA.js جاوا اسڪرپٽ لوڊ ڪيو ويندو آهي ۽ اپڊيٽ ڪيو ويندو آهي جڏهن ڊيٽا گوگل اينالائيٽڪس سرور ڏانهن موڪليو ويندو آهي.
آخري سرگرمي کان 6 مهينا پوءِ
__ آٽو
گوگل اينالائيٽڪس ۾ _setCustomVar طريقي ذريعي ويب ڊولپر پاران سيٽ ڪيل ڪسٽم معلومات تي مشتمل آهي. هي ڪوڪي هر وقت اپڊيٽ ڪئي ويندي آهي جڏهن نئون ڊيٽا گوگل اينالائيٽڪس سرور ڏانهن موڪليو ويندو آهي.
آخري سرگرمي کان 2 سال پوءِ
__ يوٽمڪس
اهو طئي ڪرڻ لاءِ استعمال ڪيو ويندو آهي ته ڇا هڪ صارف A / B يا ملٽي ويريئيٽ ٽيسٽ ۾ شامل آهي.
18 مهينن
_ga
ID استعمال ڪندڙن کي سڃاڻڻ لاءِ
2 سال
_گلي
گوگل اينالائيٽڪس پاران استعمال ڪيو ويندو آهي اهو طئي ڪرڻ لاءِ ته ڪنهن صفحي تي ڪهڙن لنڪس تي ڪلڪ ڪيو پيو وڃي
30 سيڪنڊن
_گا_
ID استعمال ڪندڙن کي سڃاڻڻ لاءِ
2 سال
_gid
ID استعمال ڪندڙن کي سڃاڻڻ لاءِ استعمال ڪيو ويو 24 ڪلاڪن تائين آخري سرگرمي کان پوءِ
24 ڪلاڪ
_gat
گوگل ٽيگ مئنيجر استعمال ڪرڻ وقت گوگل اينالائيٽڪس سرور جي درخواستن جي تعداد جي نگراني ڪرڻ لاءِ استعمال ڪيو ويندو آهي.
1 منٽ
مارڪيٽنگ ڪوڪيز ويب سائيٽن تي ايندڙن جي پيروي ڪرڻ لاءِ استعمال ڪيون وينديون آهن. مقصد اهڙن اشتهارن کي ڏيکارڻ آهي جيڪي انفرادي استعمال ڪندڙ لاءِ لاڳاپيل ۽ دلچسپ هجن.
گوگل ايڊس هڪ آن لائن اشتهارن جو پليٽ فارم آهي جيڪو ڪاروبار کي گوگل سرچ نتيجن ۽ پارٽنر سائيٽن تي ڏيکاريل ٽارگيٽ ڪيل اشتهار ٺاهڻ جي قابل بڻائي ٿو.
ٽارگيٽنگ ڪوڪي. استعمال ڪندڙ جي پروفائل ٺاهڻ ۽ استعمال ڪندڙ کي لاڳاپيل ۽ ذاتي گوگل اشتهار ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
__ محفوظ-1PSID
ٽارگيٽنگ ڪوڪي. استعمال ڪندڙ جي پروفائل ٺاهڻ ۽ استعمال ڪندڙ کي لاڳاپيل ۽ ذاتي گوگل اشتهار ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
__ محفوظ-3PAPISID
ويب سائيٽ جي سياحن جي دلچسپين کي پروفائل ڪري ٿو ته جيئن ٻيهر ٽارگيٽنگ ذريعي لاڳاپيل ۽ ذاتي اشتهار پيش ڪري سگهجن.
2 سال
اي سي
AEC ڪوڪيز يقيني بڻائين ٿيون ته برائوزنگ سيشن اندر درخواستون استعمال ڪندڙ پاران ڪيون وڃن، ۽ ٻين سائيٽن پاران نه. اهي ڪوڪيز خراب سائيٽن کي استعمال ڪندڙ جي ڄاڻ کان سواءِ ان جي طرفان ڪم ڪرڻ کان روڪين ٿيون.
6 مهينن
اشتهار_ويزيٽر_آءِ ڊي
اختيارن ۽ آن سائيٽ ويب سروسز استعمال ڪرڻ لاءِ ڪوڪيز جي ضرورت آهي
2 مهينن
__ محفوظ-3PSIDCC
ٽارگيٽنگ ڪوڪي. استعمال ڪندڙ جي پروفائل ٺاهڻ ۽ استعمال ڪندڙ کي لاڳاپيل ۽ ذاتي گوگل اشتهار ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
__ محفوظ-3PSIDTS
ٽارگيٽنگ ڪوڪي. استعمال ڪندڙ جي پروفائل ٺاهڻ ۽ استعمال ڪندڙ کي لاڳاپيل ۽ ذاتي گوگل اشتهار ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
__ محفوظ-1PSIDTS
ٽارگيٽنگ ڪوڪي. استعمال ڪندڙ جي پروفائل ٺاهڻ ۽ استعمال ڪندڙ کي لاڳاپيل ۽ ذاتي گوگل اشتهار ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
__ محفوظ-1PAPISID
ٽارگيٽنگ ڪوڪي. استعمال ڪندڙ جي پروفائل ٺاهڻ ۽ استعمال ڪندڙ کي لاڳاپيل ۽ ذاتي گوگل اشتهار ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
__ محفوظ-3PSID
ٽارگيٽنگ ڪوڪيز. ويب سائيٽ ويزٽرز جي دلچسپين کي پروفائل ڪرڻ ۽ لاڳاپيل ۽ ذاتي گوگل اشتهارن کي ڏيکارڻ لاءِ استعمال ڪيو ويندو آهي.
2 سال
تبديل ڪرڻ
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
90 ڏينهن
_gcl_aw
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
90 ڏينهن
_gcl_gs
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
90 ڏينهن
_جي سي ايل_جي بي
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
90 ڏينهن
_gac_gb_
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
90 ڏينهن
ايف پي جي سي ايل جي بي
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
90 ڏينهن
ايف پي جي سي قانون
گوگل اشتهارن لاءِ ڪوڪيز استعمال ڪندو آهي، جنهن ۾ اشتهار پيش ڪرڻ ۽ پيش ڪرڻ، اشتهارن کي ذاتي ڪرڻ (g.co/adsettings تي توهان جي اشتهار جي سيٽنگن تي منحصر ڪرڻ)، صارف کي اشتهار ڏيکارڻ جي تعداد کي محدود ڪرڻ، انهن اشتهارن کي خاموش ڪرڻ جيڪي توهان ڏسڻ بند ڪرڻ جو انتخاب ڪيو آهي، ۽ اشتهارن جي اثرائتي کي ماپڻ شامل آهن.
هي ڪوڪي انهن مهمانن کي سڃاڻڻ لاءِ استعمال ڪئي ويندي آهي جيڪي چيٽ فلوز ٽول ذريعي توهان سان چيٽ ڪندا آهن. جيڪڏهن دورو ڪندڙ توهان جي سائيٽ کي رابطي جي طور تي شامل ٿيڻ کان اڳ ڇڏي ويندو آهي، ته انهن وٽ هي ڪوڪي انهن جي برائوزر سان لاڳاپيل هوندي.
13 مهينن
__hs_do_not_track
هي ڪوڪي ٽريڪنگ ڪوڊ کي HubSpot ڏانهن ڪا به معلومات موڪلڻ کان روڪڻ لاءِ سيٽ ڪري سگهجي ٿي.
13 مهينن
__hs_cookie_cat_pref
هي ڪوڪي انهن زمرن کي رڪارڊ ڪرڻ لاءِ استعمال ڪئي ويندي آهي جن تي هڪ دورو ڪندڙ رضامندي ڏني هئي.
6 مهينن
__hs_شروعاتي_آپٽ_ان
هي ڪوڪي بينر کي هميشه ظاهر ٿيڻ کان روڪڻ لاءِ استعمال ڪئي ويندي آهي جڏهن ويزيٽر سخت موڊ ۾ برائوزنگ ڪري رهيا هوندا آهن.
7 ڏينهن
__hs_gpc_بينر_برطرف ڪريو
هي ڪوڪي استعمال ڪئي ويندي آهي جڏهن گلوبل پرائيويسي ڪنٽرول بينر کي رد ڪيو ويندو آهي.
180 ڏينهن
hs_ab_test
هي ڪوڪي استعمال ڪئي ويندي آهي ته جيئن ايندڙن کي مسلسل A/B ٽيسٽ صفحي جو ساڳيو نسخو پيش ڪري سگهجي جيڪو انهن اڳ ڏٺو آهي.
اجلاس
__hs_اطلاع_بينر_برطرف ڪريو
هي ڪوڪي استعمال ڪئي ويندي آهي جڏهن ويب سائيٽ نوٽيفائي رضامندي بينر جي قسم استعمال ڪندي آهي.
180 ڏينهن
hs-messages-open-open
هي ڪوڪي اهو طئي ڪرڻ ۽ محفوظ ڪرڻ لاءِ استعمال ڪئي ويندي آهي ته ڇا چيٽ ويجيٽ مستقبل جي دورن لاءِ کليل آهي.
30 منٽ
hs-پيغام-لڪايو-ڀليڪار-پيغام
هي ڪوڪي چيٽ ويجيٽ جي ڀليڪار پيغام کي رد ٿيڻ کان هڪ ڏينهن تائين ٻيهر ظاهر ٿيڻ کان روڪڻ لاءِ استعمال ڪئي ويندي آهي.
1 ڏينهن
__hsmem
هي ڪوڪي تڏهن سيٽ ڪئي ويندي آهي جڏهن گهمڻ وارا HubSpot جي ميزباني ڪيل سائيٽ تي لاگ ان ٿيندا آهن.
1 سال
hs-رڪنيت-csrf
هي ڪوڪي استعمال ڪئي ويندي آهي انهي ڳالهه کي يقيني بڻائڻ لاءِ ته مواد جي ميمبرشپ لاگ ان کي جعلي نه ٿو بڻائي سگهجي.
اجلاس
hs_langswitcher_choice - [هڪ_ٻانهي_کي_ڏسو_نه
هي ڪوڪي ڪيترن ئي ٻولين ۾ صفحا ڏسڻ وقت دورو ڪندڙ جي چونڊيل ٻولي جي پسند کي محفوظ ڪرڻ لاءِ استعمال ڪئي ويندي آهي.
2 سال
__hst
گهمڻ وارن کي ٽريڪ ڪرڻ لاءِ مکيه ڪوڪي.
13 مهينن
ذريعو
هي ڪوڪيز هڪ مهمان جي سڃاڻپ جو ٽريڪ رکي ٿي. اهو فارم جمع ڪرائڻ تي HubSpot ڏانهن منتقل ڪيو ويندو آهي ۽ رابطن کي نقل ڪرڻ وقت استعمال ڪيو ويندو آهي.
13 مهينن
__hssc
هي ڪوڪي سيشن جو ٽريڪ رکي ٿي.
30 منٽ
__hssrc
جڏهن به HubSpot سيشن ڪوڪي کي تبديل ڪندو آهي، ته هي ڪوڪي اهو طئي ڪرڻ لاءِ پڻ سيٽ ڪئي ويندي آهي ته ڇا وزٽر پنهنجو برائوزر ٻيهر شروع ڪيو آهي.
اجلاس
هب اسپاٽاپي-پريفس
هي هب اسپاٽاپي ڪوڪي سان استعمال ڪيو ويندو آهي اهو ياد رکڻ لاءِ ته ڇا استعمال ڪندڙ 'مون کي ياد رکو' باڪس چيڪ ڪيو (مکيه ڪوڪي جي تصديق جي ختم ٿيڻ کي ڪنٽرول ڪري ٿو).
1 سال
هب اسپاٽپي-سي ايس آر ايف
هي CSRF جي روڪٿام لاءِ استعمال ڪيو ويندو آهي - ٽئين پارٽي ويب سائيٽن کي توهان جي ڊيٽا تائين رسائي کان روڪڻ. هڪ سال کان پوءِ ختم ٿي ويندو آهي.
1 سال
__ ايڇ ايس_آپٽ_آئوٽ
هي ڪوڪي آپٽ-ان رازداري پاليسي پاران استعمال ڪئي ويندي آهي ته جيئن ياد رهي ته گهمڻ واري کي ٻيهر ڪوڪيز قبول ڪرڻ لاءِ نه چيو وڃي.
13 مهينن
هب اسپاٽاپي
هي ڪوڪي استعمال ڪندڙ کي صحيح اجازتن سان ايپ تائين رسائي جي اجازت ڏئي ٿي.